

Hur överför AMR data?
Jan 08, 2026
Lämna ett meddelande
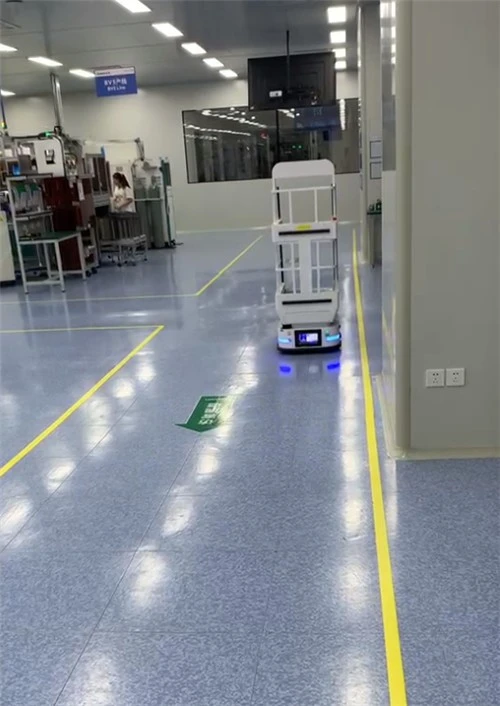
I det dynamiska landskapet av modern industriell automation har Autonomous Mobile Robots (AMR) dykt upp som en transformativ kraft som revolutionerar hur företag hanterar materialtransport och logistik. Som en AMR-leverantör förstår vi den avgörande roll som dataöverföring spelar i den sömlösa driften av dessa anmärkningsvärda maskiner. I det här blogginlägget kommer vi att fördjupa oss i krångligheterna i hur AMR:er överför data, och utforskar teknikerna, protokollen och utmaningarna.
Förstå grunderna för AMR-dataöverföring
I sin kärna är en AMR en självnavigerande robot som kan röra sig runt en anläggning utan behov av fast infrastruktur som spår eller kablar. För att utföra sina uppgifter effektivt förlitar sig AMR:er på ett kontinuerligt dataflöde. Dessa data kan brett kategoriseras i två typer: sensordata och kontrolldata.
Sensordata genereras av de olika sensorerna på AMR, såsom lidarer, kameror, ultraljudssensorer och tröghetsmätenheter (IMU). Dessa sensorer samlar in information om robotens omgivning, inklusive förekomsten av hinder, utformningen av miljön och positionen för själva roboten. Till exempel sänder en lidarsensor ut laserstrålar och mäter den tid det tar för strålarna att studsa tillbaka från föremål i miljön. Dessa data används sedan för att skapa en 3D-karta över omgivningen, som AMR använder för att navigera säkert.
Styrdata, å andra sidan, består av kommandon och instruktioner som skickas till AMR från ett centralt styrsystem eller ett användargränssnitt. Dessa kommandon kan innefatta uppgifter som att flytta till en specifik plats, plocka upp eller släppa en nyttolast eller ändra robotens driftläge.
Trådlös kommunikationsteknik för AMR-dataöverföring
Ett av nyckelkraven för AMR-dataöverföring är förmågan att kommunicera trådlöst. Detta gör att AMR:erna kan röra sig fritt runt anläggningen utan att vara bundna till en fysisk anslutning. Det finns flera trådlösa kommunikationstekniker som vanligtvis används i AMR:er:
Wi-Fi
Wi-Fi är en av de mest använda trådlösa kommunikationsteknikerna för AMR. Den erbjuder höghastighetsdataöverföringshastigheter och kan täcka ett relativt stort område. AMR:er kan ansluta till ett Wi-Fi-nätverk som tillhandahålls av anläggningen, vilket gör att de kan kommunicera med det centrala styrsystemet och andra enheter. Wi - Fi har dock vissa begränsningar. Den kan påverkas av störningar från andra trådlösa enheter, och signalstyrkan kan variera beroende på avståndet från åtkomstpunkten och förekomsten av hinder.
Bluetooth
Bluetooth är en annan trådlös teknik som kan användas för AMR-dataöverföring, särskilt för kortdistanskommunikation. Den är energieffektiv och enkel att sätta upp. Bluetooth kan användas för uppgifter som att ansluta AMR till en mobil enhet för konfiguration eller övervakning. Till exempel kan en tekniker använda en Bluetooth-aktiverad smartphone för att para ihop med AMR och utföra diagnostiska kontroller. Bluetooth har dock en begränsad räckvidd jämfört med Wi - Fi, vanligtvis upp till några meter.
ZigBee
ZigBee är ett trådlöst kommunikationsprotokoll med låg effekt och låg datahastighet som är lämpligt för applikationer där energieffektivitet är en prioritet. Den arbetar på frekvensbandet 2,4 GHz och kan bilda mesh-nätverk, vilket innebär att flera enheter kan kommunicera med varandra för att utöka nätverkets räckvidd. ZigBee kan användas i AMR:er för att överföra sensordata, speciellt för sensorer som inte kräver höghastighetsdataöverföring.
Dataöverföringsprotokoll
Förutom den trådlösa kommunikationstekniken använder AMR:er också specifika dataöverföringsprotokoll för att säkerställa att data överförs korrekt och effektivt. Några av de vanligaste protokollen inkluderar:
Modbus
Modbus är ett kommunikationsprotokoll med öppen källkod som används flitigt inom industriell automation. Det tillåter enheter att kommunicera med varandra över ett seriellt eller Ethernet-nätverk. I samband med AMR kan Modbus användas för att överföra styrdata mellan det centrala styrsystemet och AMR. Till exempel kan det centrala styrsystemet använda Modbus för att skicka kommandon till AMR, som att ställa in målhastigheten eller destinationskoordinaterna.

TCP/IP
Transmission Control Protocol/Internet Protocol (TCP/IP) är grunden för Internet och används också flitigt i industriella nätverk. TCP/IP tillhandahåller en pålitlig, anslutningsorienterad kommunikationstjänst, som är lämplig för överföring av stora datamängder. AMR:er kan använda TCP/IP för att kommunicera med det centrala styrsystemet över ett lokalt nätverk (LAN) eller ett WAN (Wide Area Network). Till exempel kan AMR skicka sensordata i realtid till det centrala styrsystemet med hjälp av TCP/IP, som sedan kan användas för övervakning och analys.
Utmaningar inom AMR-dataöverföring
Även om teknikerna och protokollen för AMR-dataöverföring är väletablerade, finns det fortfarande flera utmaningar som måste åtgärdas:
Datasäkerhet
Eftersom AMR:er alltmer ansluts till nätverket, blir datasäkerhet ett stort problem. Data som överförs av AMR:erna kan inkludera känslig information som robotens plats, nyttolasten den bär och de kommandon den tar emot. Dessa data måste skyddas från obehörig åtkomst, avlyssning och manipulation. För att möta denna utmaning implementerar vi olika säkerhetsåtgärder, såsom kryptering, autentisering och åtkomstkontroll.
Nätverkssäkerhet
Nätverkets tillförlitlighet är avgörande för att AMR:er ska fungera korrekt. Varje avbrott i dataöverföringen kan göra att AMR inte fungerar eller slutar fungera helt. Faktorer som nätverksstockning, störningar och maskinvarufel kan påverka nätverkets tillförlitlighet. För att säkerställa hög tillförlitlig dataöverföring använder vi redundanta nätverksanslutningar och avancerade felkorrigeringstekniker.
Skalbarhet
När antalet AMRs i en anläggning ökar måste nätverket kunna skalas för att ta emot den extra datatrafiken. Detta kräver noggrann planering och design av nätverksinfrastrukturen. Vi arbetar nära våra kunder för att designa skalbara nätverkslösningar som kan stödja tillväxten av deras AMR-flottor.
Våra AMR-erbjudanden
På vårt företag erbjuder vi en rad högpresterande AMR:er utformade för att möta våra kunders olika behov. Vår600 kg AMR-robot (lyft)kan hantera tunga laster med precision och effektivitet. Den är utrustad med avancerade sensorer och kommunikationstekniker för att säkerställa tillförlitlig dataöverföring och sömlös drift.
För ännu tyngre laster, vår1000 kg AMR Robotär det idealiska valet. Den erbjuder robust prestanda och kan enkelt integreras i befintliga industrisystem.
Om du behöver en mer mångsidig lösning, vår300 kg AMR-robot (lyft och bogsering)kombinerar lyft- och bogseringsmöjligheter, vilket gör den lämplig för ett brett spektrum av applikationer.
Slutsats
Dataöverföring är en kritisk aspekt av AMR-drift. Genom att förstå teknikerna, protokollen och utmaningarna i AMR-dataöverföring kan vi designa och utveckla AMR:er som erbjuder hög prestanda, tillförlitlighet och säkerhet. Som en AMR-leverantör har vi åtagit oss att förse våra kunder med de bästa AMR-lösningarna i klassen som uppfyller deras specifika krav.
Om du är intresserad av att lära dig mer om våra AMR-produkter eller har några frågor om dataöverföring i AMR:er, uppmuntrar vi dig att kontakta oss för en upphandlingsdiskussion. Vårt team av experter är redo att hjälpa dig att hitta den perfekta AMR-lösningen för ditt företag.
Referenser
- "Industriell trådlös kommunikationsteknik" av Thomas A. Zimmerman
- "Autonoma mobila robotar: koncept, modeller och verktyg för forskning och utveckling" av Bruno Siciliano och Oussama Khatib
- "Modbus Protocol Specification" av Schneider Electric